なぜ重要か
典型的な課題
実際に何が失敗しているかを明確に示します。モデルが実際に起こることのために構築されるように。
材料不足が生産損失の主要因となっている。
静的スケジュールは変動や不足の下で機能しない。
パスとバッファがエンドツーエンドではなくローカルで最適化されている。
成果
何が改善するか
シナリオバリアントと決定を評価するための測定可能な方法。
材料起因の停止
減少
輸送距離
シナリオにより最適化
仕掛品とバッファ
実態に基づき再バランス
成果物
何が得られるか
意思決定対応パッケージ:モデル、シナリオ、実行可能な展開パス。
成果物
- 生産計画に合わせた最適化された補充計画
- 実際のレイアウト制約に基づくルート最適化
- 逸脱を考慮したシミュレーション(スクラップ、遅延、変動)
実績
ケーススタディ
このユースケースの下に完全に示された実際のシナリオ。
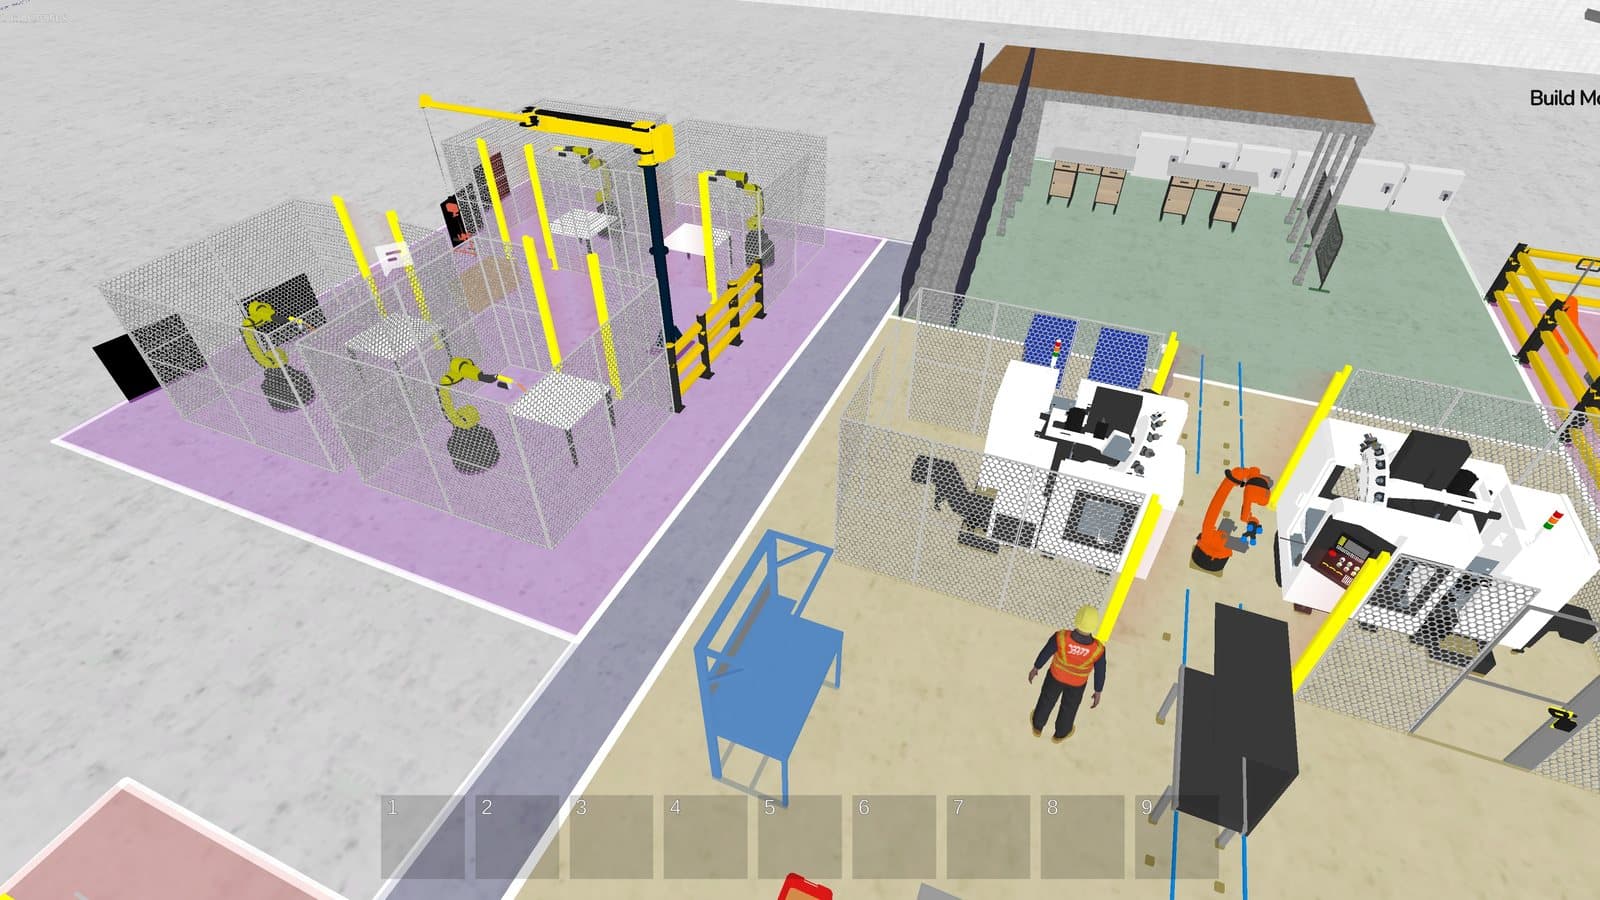
家電向けプラスチック射出成形(ポーランド中部)
自動化コンセプト:ボトルネック工程への自律搬送車の導入
コンテキスト
従業員200名以上、3交代制の工場です。工程は射出成形、押出成形、熱成形、組立、包装、品質検査、梱包です。施設の面積は20,000m²、倉庫は8,000m²です。
タスク
ラインの複数のステーションを自動化・ロボット化する選択肢を分析することが課題でした。分析では、技術的な実現可能性と、自動化後のラインのOEEと生産性を評価し、選択肢ごとに経済性も検討しました。
作業
- 工場の対象部分のデジタルツインを、モノの流れと各作業の工程時間を含めて構築しました。
- 工程、経済性、人間工学の面で影響の大きい作業を、自動化の対象に選びました。
- 自動化のシナリオを複数用意しました。
- 次の段階で、ステーション間の自動搬送のシミュレーションを追加しました。
- すべてのバリアントについて、効率、生産性、作業時間のレポートを作成しました。
結果
- 分析により、身体に負担の大きい作業を含む構内物流と、品質検査を自動化できる余地が見つかりました。
- ボトルネックは、1人目の作業者が行う手作業の工程でした。作業が90秒、待ちが98秒でした。
- この作業者を自律搬送車に置き換えると効率が100%以上向上し、投資を回収できる条件が整いました。
利益
- 対象エリアのバリアント分析を数日で行いました。
- 自動化について、運用と財務の両面から根拠のある判断ができました。
- 目標とする搬送のコンセプトが固まった段階で、同社はDBR77 Marketplaceで技術サプライヤーを選定しました。